01.2025. SIA PERUZA uzsāk īstenot ES projektu Nr. 2.2.1.3.i.0/1/24/A/CFLA/007 “MASOC KC atbalsts digitālu produktu izstrādei”

Share This Post

Atveseļošanas fonda Darbības programmas “Latvijas Atveseļošanas un noturības mehānisma plāna 2.2. reformu un investīciju virziena “Uzņēmumu digitālā transformācija un inovācijas” 2.2.1.3.i. investīcijas “Atbalsts jaunu produktu un pakalpojumu ieviešanai uzņēmējdarbībā”” ietvaros SIA MASOC KC no 2024. gada 1. jūnija līdz 2027. gada 31. decembrim īsteno projektu Nr. 2.2.1.3.i.0/1/24/A/CFLA/007 “MASOC KC atbalsts digitālu produktu izstrādei”.

Projekta “MASOC KC atbalsts digitālu produktu izstrādei” ietvaros sabiedrība ar ierobežotu atbildību “PERUZA” sadarbībā ar SIA ELIGENT 2025. gada 1. janvārī uzsāk pētniecības projekta Nr. D.1.3 “Digitāli pārvaldīta un dažādiem uzdevumiem pielāgojama dažādu robotmanipulatoru un cilvēku sadarbības platforma un prototips” īstenošanu.

Pētniecības projekta mērķis ir veikt izpēti un izstrādāt prototipu pēc iespējas universālākam digitalizācijas un mijiedarbošanās mezglam, kas apvieno vairākas uzņēmuma funkcijas vienā pārvaldāmā un automatizētā veidolā un risina uzņēmuma ražošanas un noliktavu uzdevumus, pielietojot dažādu veidu robotus, kas darbojas kopā ar cilvēkiem.

Pētniecības projektu plānots realizēt līdz 2026. gada 31. decembrim. Projekta kopējās izmaksas plānotas EUR 998 053,00, tai skaitā EUR 606 978,50 – Eiropas Savienības Atveseļošanas fonda finansējums.

Laika posmā no 01.01.25 līdz 31.05.25 

Pētniecības projekta Rūpnieciskā pētījuma gaitā tika izpētīta patreizējā situācija un attīstības tendences dažādu procesu robotizācijā. Mūsdienu risinājumi, sākot no gudriem noliktavu robotiem līdz transformējamiem droniem un servisa robotiem, apliecina, ka elastība un sadarbība ir galvenie atslēgvārdi – roboti kļūst spējīgi pielāgoties dažādiem uzdevumiem un strādāt plecu pie pleca ar cilvēkiem. Tirgus tendences – straujā mobilo robotu adopcija, piegādes ķēžu automatizācija un lean procesu digitalizācija – liecina, ka nākamajos gados pieprasījums pēc adaptīviem HRC risinājumiem tikai augs. 

Projekta pirmā posma rezultāti sniedz pārliecinošu pamatu turpmākai tehnoloģiskai attīstībai un pilotprojekta plānošanai. Validētā koncepcija par digitāli pārvaldītu sadarbības platformu ir aktuāla, pielāgojama un nepieciešama plašam uzņēmumu lokam.

Laika posmā no 01.06.2025 līdz 31.08.2025
 
Pētniecības projekta Rūpnieciskā pētījuma 2. etapa gaitā tika izstrādāts universālā risinājuma tehniskais uzdevums, kas ietver gan funkcionalitātes prasības, gan mehānisko un programmatūras daļu, kā arī modularitātes un integrācijas principus. Risinājuma arhitektūra nodrošina elastību, sadarbspēju ar cilvēkiem un robotizētām sistēmām, atbilstību drošības un kvalitātes standartiem, kā arī iespēju paplašināt funkcionalitāti nākotnē. Iegūtie rezultāti apliecina, ka sākotnējā koncepcija, kas validēta pirmajā etapā, ir sekmīgi konkretizēta līdz praktiski īstenojamam tehniskajam uzdevumam. Tas nodrošina stabilu pamatu detalizēta projekta izstrādei, testēšanai un prototipa izveidei nākamajā posmā, sekmējot projekta mērķa – digitāli pārvaldītas un dažādiem uzdevumiem pielāgojamas cilvēku un robotmanipulatoru sadarbības platformas – sasniegšanu.
 
Laika posmā no 01.09.2025 līdz 30.11.2025
 
Pētījuma  trešajā etapā izstrādāts un dokumentēts vienots datu un automatizācijas koncepts, kas kalpo par pamatu universālas, modulāras un mērogojamas robotizētas intraloģistikas un cilvēka–robota sadarbības platformas prototipa izstrādei. Pētījums fokusējas uz programmatūras un aparatūras arhitektūras definēšanu, komponenšu salīdzinošo analīzi, datu plūsmu modelēšanu un mākslīgā intelekta integrācijas mehānismu izstrādi.
Darba gaitā izstrādāta hierarhiska sistēmas arhitektūra, kas ietver fizisko slāni (transporta roboti un noliktavas infrastruktūra), vadības slāni (flotes pārvaldības programmnodrošinājums un automatizācijas plūsmas), datu slāni (relāciju datubāze) un lietotāja slāni (vizualizācija un balss vadība). Definēti datu apmaiņas virzieni, aprakstīti izmantotie komunikācijas protokoli un izstrādātas atbilstošas datu plūsmas tabulas.
Izstrādātais vienotais datu un automatizācijas koncepts nodrošina skaidru, dokumentētu un tehniski realizējamu pamatu eksperimentālās izstrādes posmam, ļaujot nākamajā etapā veidot funkcionālu prototipu un veikt tā validāciju industriālos apstākļos.
 
Laika posmā no 01.12.2025 līdz 28.02.2026

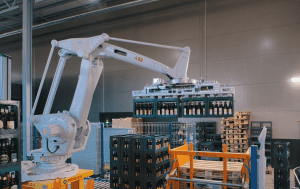
Projekta ceturtajā etapā  tika veikta pāreja no konceptuālā un programmiskā risinājuma uz praktiski realizējamu tehnisko arhitektūru. Balstoties uz iepriekš izstrādāto vienoto datu un automatizācijas koncepciju, šajā etapā tika definētas universālās robotu sadarbības platformas fiziskās komponentes un to savstarpējā mijiedarbība. Etapa ietvaros tika veikta dažādu robotizācijas risinājumu analīze un izvēle, izvērtējot autonomos mobilos robotus, robotmanipulatorus, satveršanas mehānismus un sensorikas komponentes. Īpaša uzmanība tika pievērsta šo komponentu savietojamībai ar projektā definēto sistēmas arhitektūru, integrācijas iespējām un piemērotībai darbam industriālajā vidē. Lai nodrošinātu praktisku pāreju pētneicības daļu uz prototipa realizāciju, ceturtajā etapā tika uzsākta arī nepieciešamo robotu un vadības sistēmas komponenšu iepirkuma sagatavošana. Tas nodrošina pamatu turpmākai prototipa izstrādei, sistēmas integrācijai un testēšanai.
 
Laika posmā no 01.03.2026 – 31.05.2026
Projekta piektajā etapā sākta pāreja no pētniecības uz praktisko realizāciju. Balstoties uz iepriekšējos pētījuma etapos definētajām specifikācijām un tehniskajām prasībām, tika veiktas projekta realizācijai nepieciešamo produktu iepirkumu procedūras, kuru rezultātā iegādāts autonomais mobilais transporta robots, industriālā SCADA platforma un ar to saistītās programmatūras licences.
Etapa realizācijas laikā ar iegādātajām komponentēm tika veikti pirmie praktiskie eksperimenti, komponentu testēšana, programmatūras iespēju izvērtēšana un iepriekš izvirzīto teorētisko pieņēmumu un arhitektūras principu pārbaude. Īpaša uzmanība tika pievērsta Siemens WinCC OA un SIMOVE risinājumu izvērtēšanai, Omron LD-90 transporta robota apguvei, robota kartēšanas un punktu definēšanas principiem, kā arī MQTT un ARCL datu apmaiņas izmantošanas iespējām robota integrācijai ar ārēju vadības sistēmu.

Get your free product catalogue now!

Sign up to receive our newsletter about the most recent projects and more, and instantly receive our product catalogue in your inbox!

We take your privacy very seriously and will only use your submitted data as described in our privacy policy.

More To Explore

Get your free product catalogue now!

Sign up to receive our newsletter about the most recent projects and more, and instantly access our full product range catalogue which includes detailed information of all our base products and solutions! 

We take your privacy very seriously and will only send the occasional newsletter about our company, the most recent projects and more. You can opt out any time.

To provide a better service to you our website uses cookies. Learn more in our Privacy Policy.